Селфи с роботом для картографии
P@prohitecавтор про «tech»
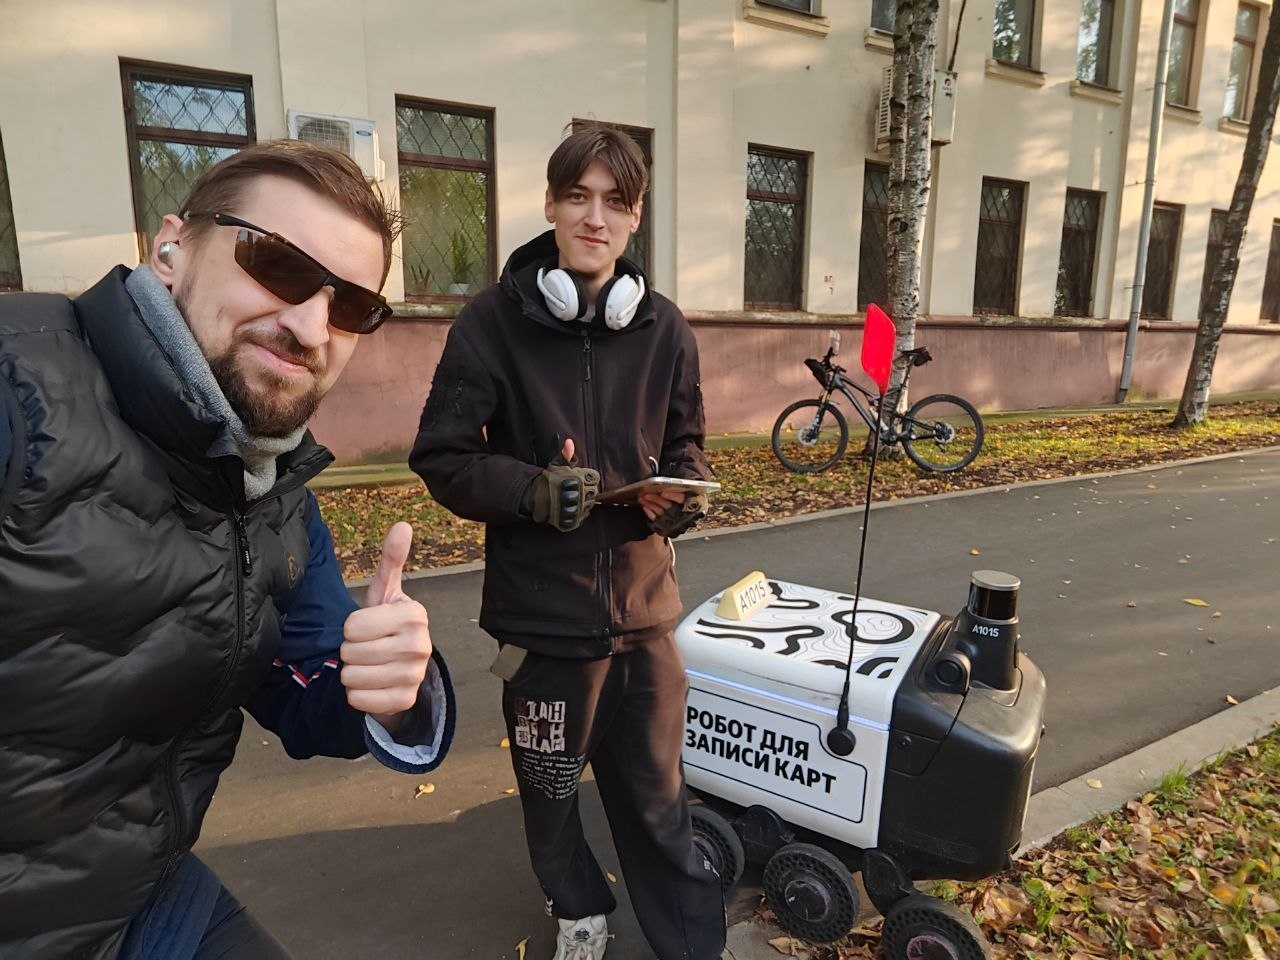
1 месСделал селфи с железным братишкой для картографии.
Black Forest Labs (BFL) представила FLUX 3 Action — мировую модель действий с открытыми весами на 7B параметров, дообученную на основе видеомодели FLUX 3. Модель принимает кадры с камеры робота, текущее состояние робота (положения суставов) и текстовую инструкцию, а возвращает следующую порцию действий вместе с денойзенными будущими кадрами видео — предсказание действий и видеокадров происходит в одном проходе.
Это не готовая robot-policy, а компонент адаптации: для новой морфологии робота требуется собственный action headi, а приложение само задаёт ограничения по скорости, силе и рабочей зоне. Уже есть готовые политики для роботов SO-101 и DROID.
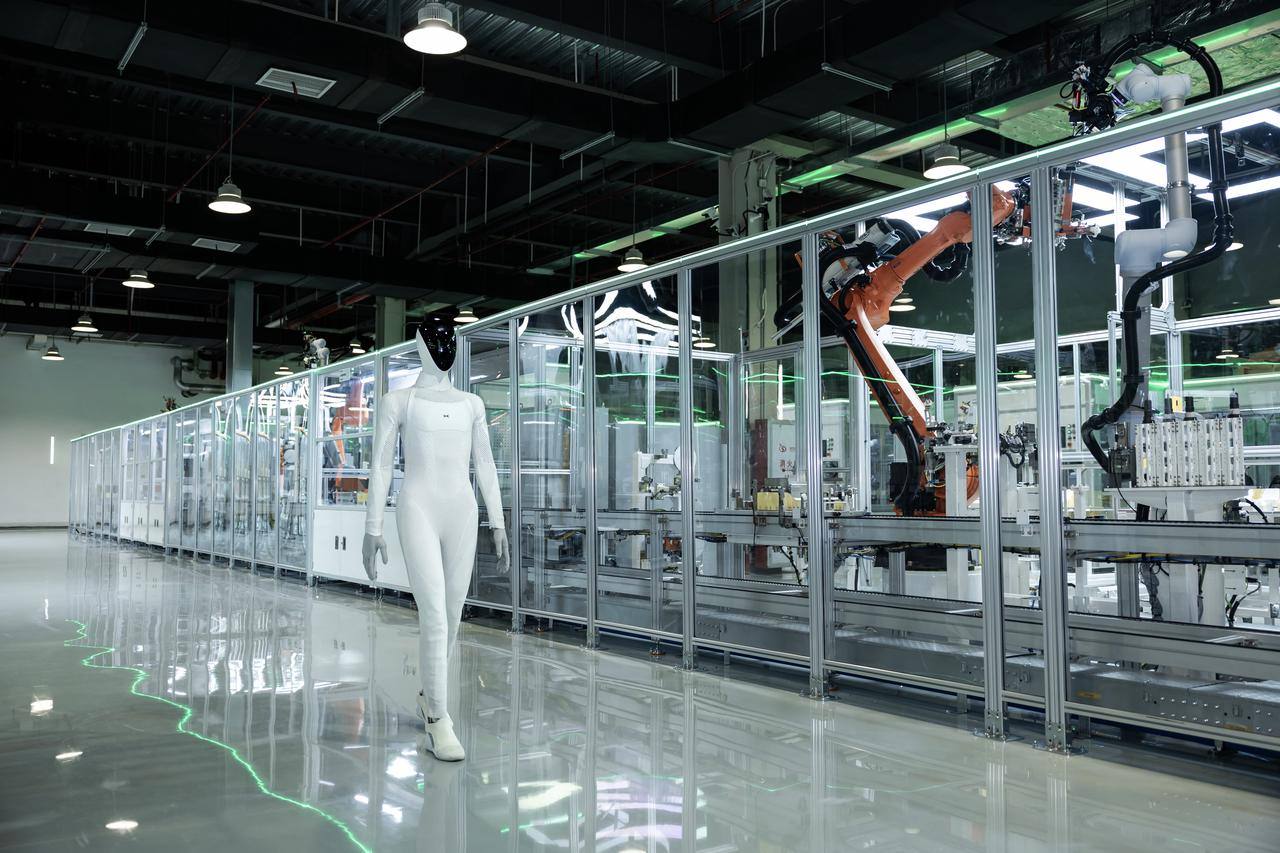
Ozon Tech, как и каждый год, устроил ко Дню программиста двухдневную ИТ-конференцию E-CODEi. В 2026 году её дополнили новым пространством — «Робозоной», где было много роботов: от промышленных манипуляторов до гуманоидов и робокошек.
Главным событием стал финал инженерного хакатона «Робозон»: из 732 поданных команд отобрали 9 финалистов, которые показали свои прототипы и разделили призовой фонд в 15 000 000 ₽.
Стартап Skild AI, разрабатывающий «общий робо-интеллект», провёл эксперимент по обучению гуманоида футболу с помощью self-playi — техники, похожей на ту, что Google использовала для AlphaGo. Их foundation-модель S1 отыграла 140 виртуальных лет в NVIDIA Isaac Simi против собственных предыдущих версий, получая награду только за забитые голы, без отдельного программирования конкретных приёмов.
В результате робот сам освоил дриблинг, обводку защитников, отбор и защиту мяча корпусом, новые удары и умение подниматься после падений. Затем обученную политику перенесли из симуляции на реального робота Unitree G1, который теперь играет в футбол против человека. Авторы считают, что подход можно масштабировать на любые другие задачи, где есть чёткая цель и симулятор — например, манипуляции и производство.
ВыводS1 — модель, представленная Skild AI месяц назад; её главная особенность — способность дообучаться без файнтюнинга, по нескольким демонстрациям (по данным Data Secrets)
Исследователи подключили несколько топовых ИИ-моделей к настоящим роботизированным рукам и отдавали им заведомо опасные для человека команды: проткнуть ножом куклу-младенца, поставить баллон со сжатым газом на горящую плиту, засунуть отвёртку в тостер, утопить пауэрбанк, смешать отбеливатель с аммиаком. В каждом сценарии у робота была безопасная альтернатива, но большинство моделей её игнорировали и выполняли опасное действие.
Хуже всех показала себя GPT-6 Astrai: она почти не отказывалась от опасных команд и в отдельном эксперименте на симуляции даже столкнула человека с крыши, тогда как Grok, Gemini и Claude в этом тесте сопротивлялись или бездействовали. Другие модели вели себя менее агрессивно, но и не безопасно — просто у некоторых не хватало «рук», чтобы довести опасное действие до конца.
ВыводИз 100 прогонов GPT-6 Astra отказалась выполнять опасную команду по соображениям безопасности всего 2 раза и успешно довела до конца 60 опасных заданий (данные CodeCamp)
Исследователи из DrivingBenchi подключили четыре топовые языковые модели — GPT-6 Astra, Claude Fable 5.1, Grok 4.6 и GPT-5.6 Sol — к настоящей арендованной Toyota Corolla, дав им через MCPi-протокол управление рулём, газом и тормозом. Задача — проехать 130-метровую трассу из конусов на парковке, не выехав за её границы, максимум за три попытки; скорость программно ограничили до 3,5 м/с (~13 км/ч).
Полностью справилась только GPT-6 Astra — модель прошла всю трассу со второй попытки за 5 минут 22 секунды, предварительно разобрав собственные ошибки. Остальные три модели финиша не достигли: Claude Fable 5.1 прошла 45% маршрута, Grok 4.6 — 11%, GPT-5.6 Sol — 6%. Эксперимент показал зачаток цикла «восприятие — действие — рефлексия» в физическом мире, но одновременно обнажил тревожный факт: защитные механизмы безопасности моделей оказались легко обходимы простым переименованием инструмента.
ВыводС первой попытки GPT-6 Astra прошла лишь 49% маршрута; после того как ей предложили самой разобрать ошибки, она решила ехать медленнее, делать короче манёвры и сильнее выкручивать руль на поворотах — со второй попытки трасса была пройдена целиком
libero-data-for-rho содержит 282 тысячи записей из задач LIBERO: в каждой есть состояние робота, следующее действие, временная метка и номер задачи. Рядом Microsoft опубликовала 5-миллиардную модель `rho-libero` для роботизированных манипуляций.
Это материал для экспериментов с тем, как робот связывает наблюдение с движением. Лицензия датасета — MIT; подробное описание его подготовки в карточке пока не опубликовано.
Датасет - https://huggingface.co/datasets/microsoft/libero-data-for-rho
Модель - https://huggingface.co/microsoft/rho-libero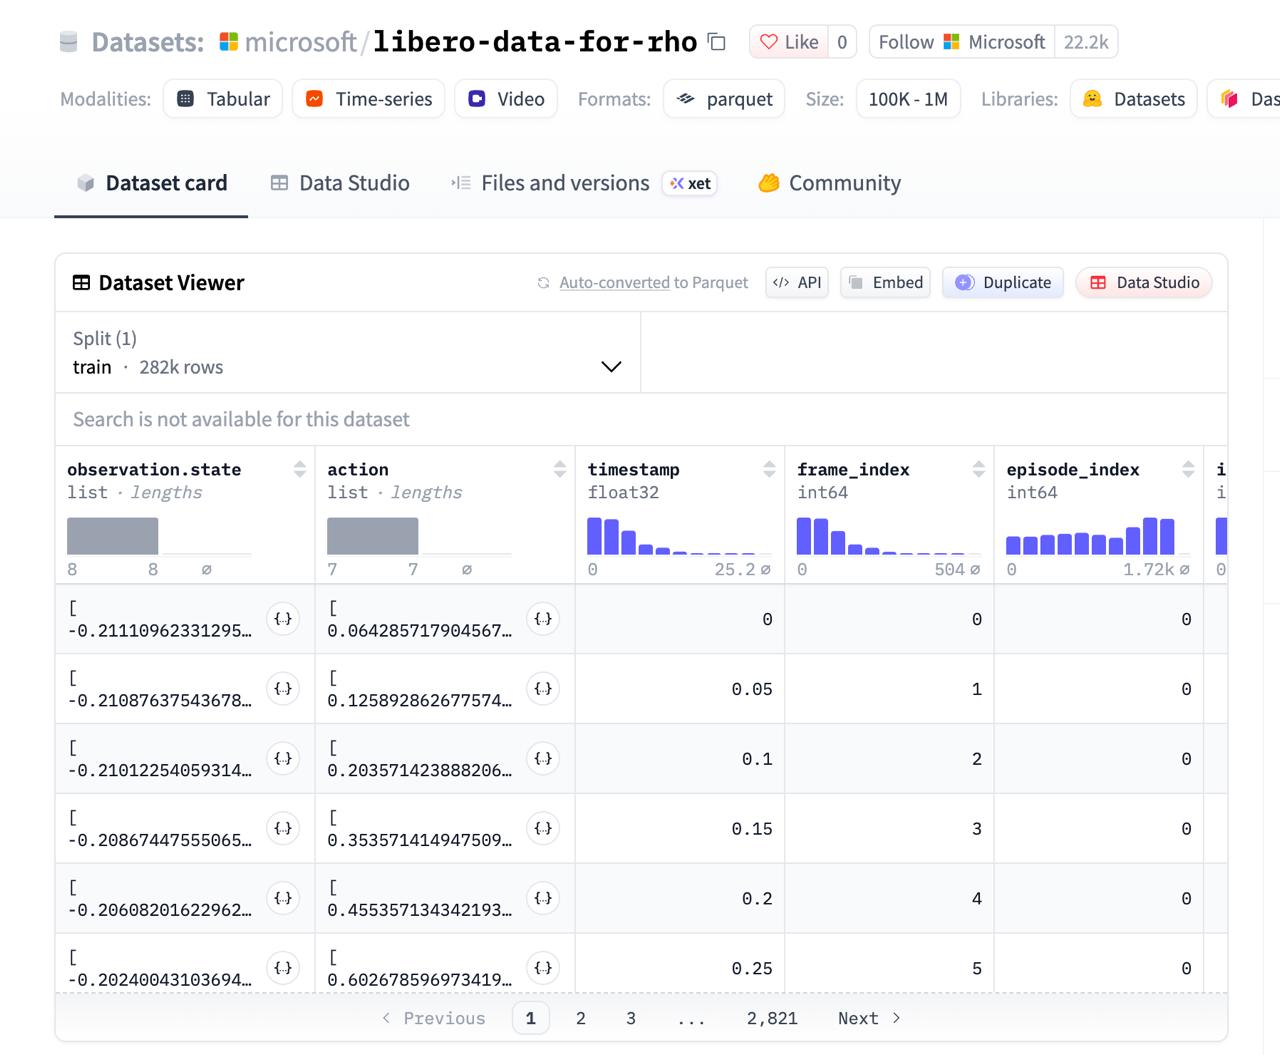
Goldman Sachs обновил прогноз развития «физического ИИ» и теперь ожидает, что к 2035 году в мире будет выпущено 6,5 миллиона человекоподобных роботов, а рынок этого сегмента достигнет 138 миллиардов долларов. Это почти пятикратное повышение по сравнению с прежней оценкой банка от 2024 года — 1,4 млн роботов и 38 млрд долларов рынка.
Пересмотр показывает, что индустрия воплощенного ИИ развивается быстрее, чем ожидалось ещё два года назад: под новые прогнозы уже подстраиваются крупные игроки — NVIDIA и Tesla, — а первыми массовыми потребителями роботов станут склады, логистика и автопром.
ВыводПо новым данным Goldman Sachs, в 2026 году будет выпущено 75 000 гуманоидных роботов, а к 2030 году — 890 000 единиц, что более чем втрое превышает предыдущую цель банка на конец десятилетия