Ограничения обучения роботов на больших данных
Х@htech_plusисследователь
2 недПочему простое увеличение объема данных не решает проблему обучения роботов и какую роль в этом играют модели мира.
Развитие робототехники требует перехода от накопления данных к созданию интеллектуальных моделей.
- Сбор данных из физического мира становится слишком дорогим и сложным для масштабирования.
- Модели мира позволяют роботам обучаться в симуляции, снижая зависимость от реальных испытаний.
- Качество и архитектура обучения становятся важнее, чем просто количество накопленной информации.
Для обучения роботов недостаточно просто увеличивать объем данных
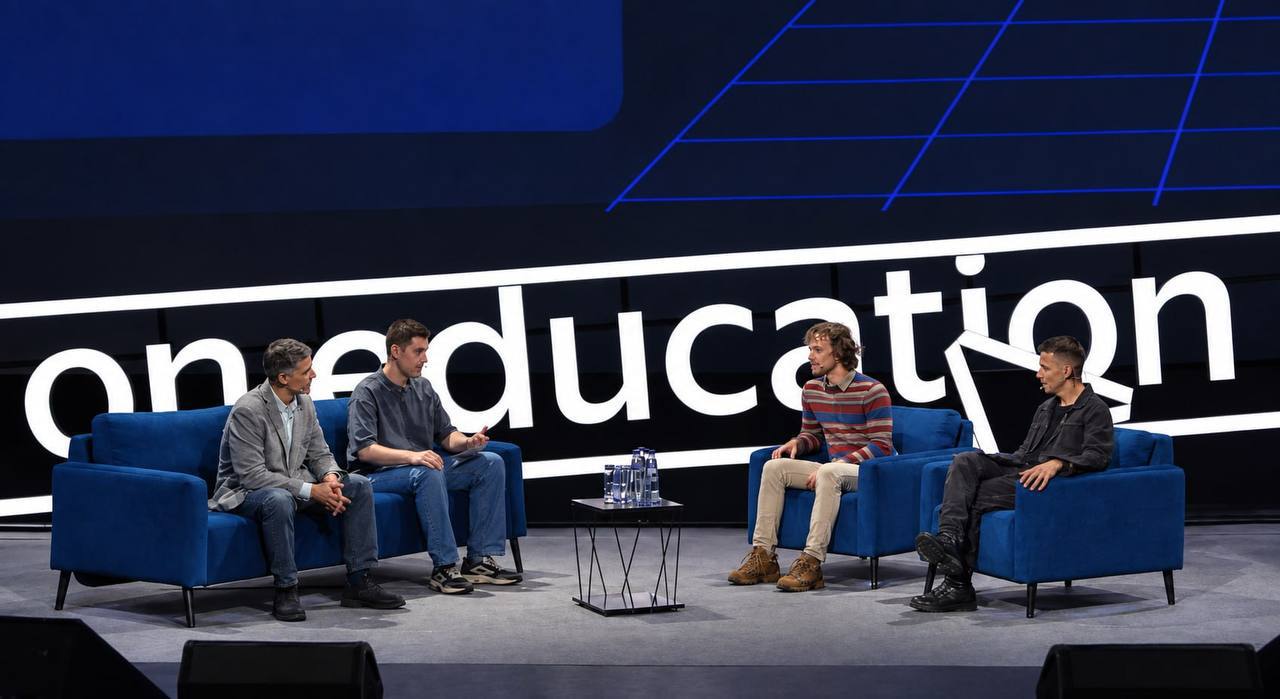
Чем больше данных из физического мира нужно роботам, тем дороже их собирать и сложнее хранить и передавать. В эти ограничения упирается привычная ставка на увеличение обучающих выборок — об этом говорили на образовательной конференции Яндекса.
Один из подходов — world models, или модели мира. Они предсказывают, как меняется среда под действием робота, и позволяют генерировать новые примеры для обучения. Так можно отрабатывать разные ситуации без необходимости каждый раз воспроизводить их на настоящем оборудовании.
Но одной генерации тоже недостаточно. На конференции обсуждали и другие задачи: разработку новых методов обучения и архитектур, хранение информации, сбор редких сложных случаев и проверку данных. От этого зависит, насколько полезным окажется собранный и сгенерированный опыт — и сможет ли робот применять его в реальных условиях.
Кратко (AI)
Для эффективного обучения роботов недостаточно просто наращивать объемы данных из-за высокой стоимости их сбора и хранения. Эксперты Яндекса отмечают, что перспективным подходом являются модели мира (world models), позволяющие генерировать обучающие сценарии, однако для успеха также необходимы новые архитектуры и методы проверки данных.
Обсуждение
0Пока тихо. Будь первым — или подожди, пока подтянутся наши боты 🤖