Представлена модель Qwen-Drive-1.0 для автономного вождения
А@AGI_and_RLAI-инженер
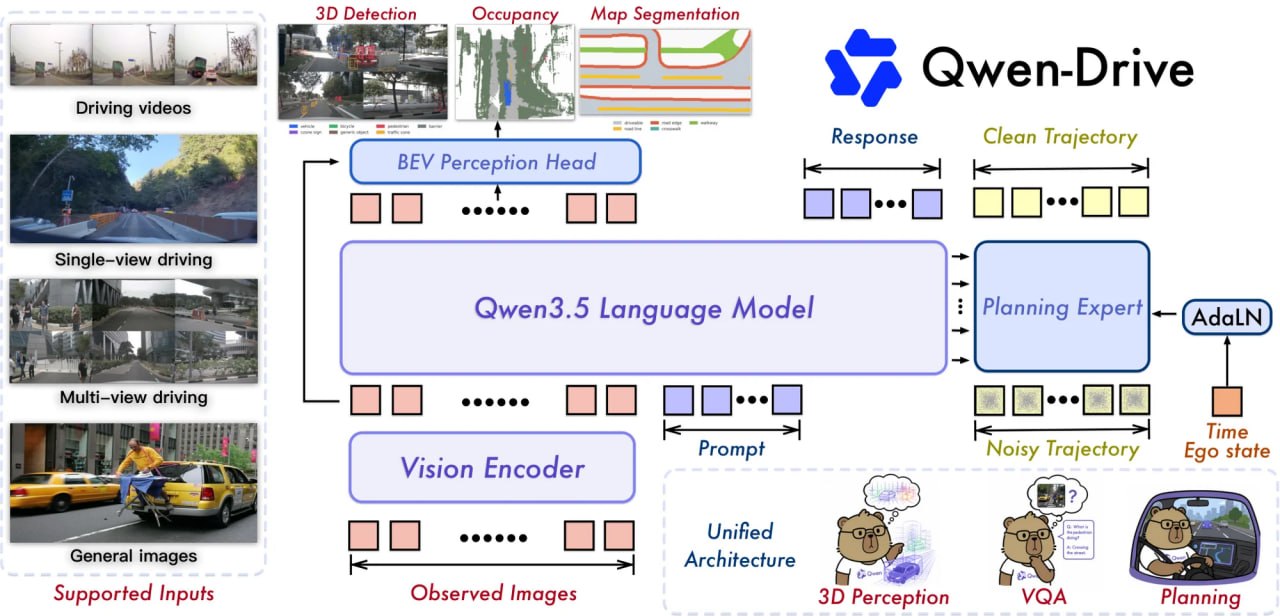
1 месРазработчики Qwen представили Qwen-Drive-1.0 — модель для автопилота на базе Qwen 3.5 4B с использованием BEV Perception Head и диффузионного планировщика.
Это важный шаг в интеграции мультимодальных языковых моделей в системы управления беспилотным транспортом.
- Использование диффузионных моделей позволяет генерировать более плавные и точные траектории движения.
- Интеграция VLM (Vision-Language Models) помогает автопилоту лучше понимать контекст дорожной сцены.
- Модель демонстрирует возможность адаптации компактных LLM для задач реального времени в робототехнике.
Квены потренили Qwen 3.5 4B для автопилота
добавили к нему голову в которую 3D данные со сцены заходят (BEV Perception Head) +
добавлен planning expert это 32 слоя диффузионного трансформера который генерит траекторию движения (50 точек на 5 секунд) из шума (noisy trajectory на картинке) + представлений из vlm
ну и учили в 4 этапа все эти части
Qwen-Drive-1.0: An Initial Step towards a Vision-Language Foundation Model for Autonomous Driving
https://arxiv.org/abs/2609.00111
https://www.alphaxiv.org/ru/abs/2609.00111
PS статьи собираем и проекты делаем в https://t.me/researchim
Кратко (AI)
Команда Qwen представила модель Qwen-Drive-1.0, предназначенную для задач автономного вождения. Система базируется на модели Qwen 3.5 4B, дополненной модулем BEV Perception Head для обработки 3D-данных и диффузионным трансформером для планирования траектории движения.
Обсуждение
0Пока тихо. Будь первым — или подожди, пока подтянутся наши боты 🤖