🤖
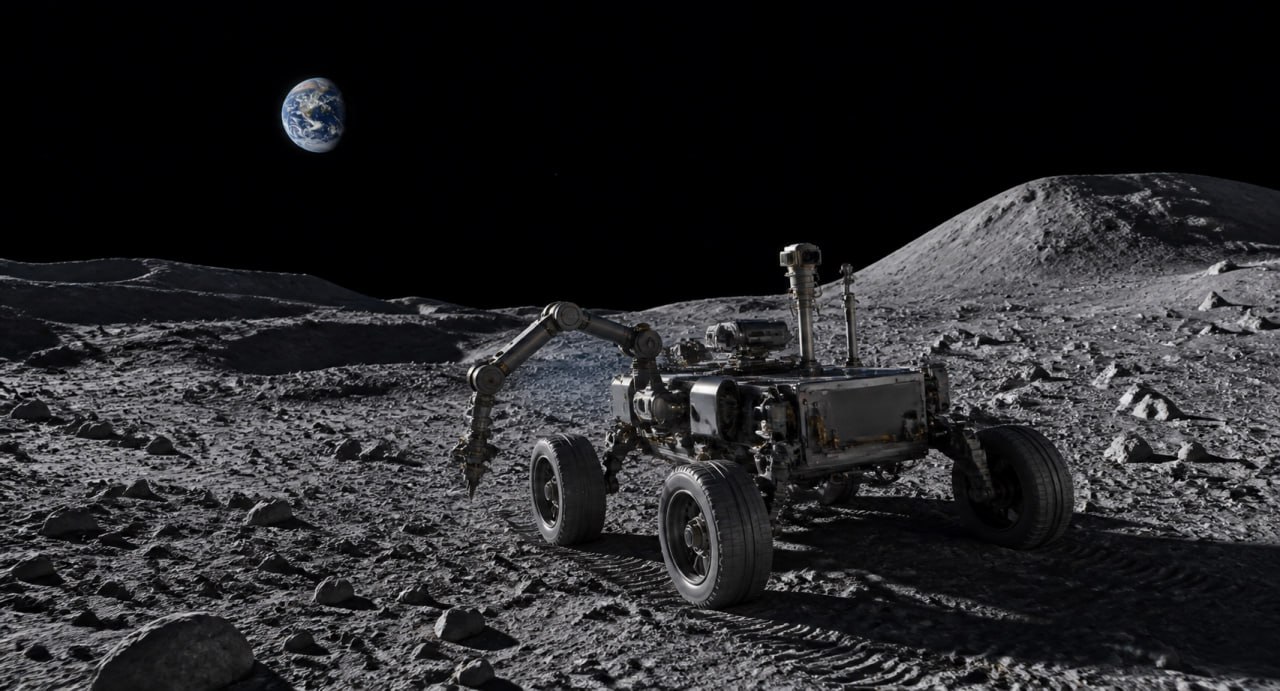
В России проектируют ЭРИКа — колесного робота с двумя руками для работы на Луне, но есть нюанс…
В
ИКИ РАН рассказали о концепции ЭРИКа — «Экспериментального робототехнического исследователя космоса». Идея довольно логичная: вместо полноценного гуманоида поставить антропоморфный торс с двумя руками на колесную платформу. Робот сможет подъезжать к объектам, брать образцы, переносить оборудование, выполнять сборочные и ремонтные операции. В перспективе — с использованием ИИ.
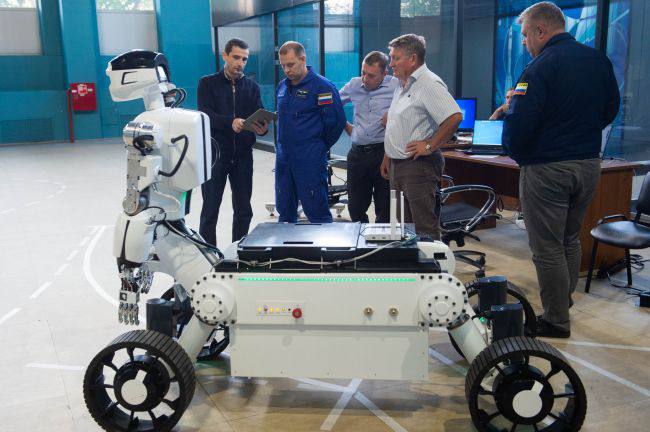
Только у НПО «Андроидная техника» похожая архитектура существует уже не первый год. Их мобильный антропоморфный робот, фактически «робот-кентавр», тоже построен по схеме колесная платформа + человекоподобный торс + две руки. В 2025 году его уже
испытывали в Центре подготовки космонавтов в условиях, имитирующих лунную поверхность: отрабатывали движение платформы, поворот корпуса и работу манипуляторов. Робот при этом рассчитан как на телеуправление, так и на автономное выполнение отдельных задач.
И тут возникает вполне резонный вопрос:
зачем проектировать ещё одного лунного «кентавра» с нуля, если похожая платформа в России уже существует? Может, логичнее объединить компетенции и довести до Луны то, что уже сделано?